调参数,先把目标、反馈和输出放在一起
反馈慢了,是输出不够,还是控制参数不合适?把三条曲线放在一起,比盯着一个跳动的数值清楚得多。
把目标、反馈和输出画在一起,保存一段完整的阶跃响应。
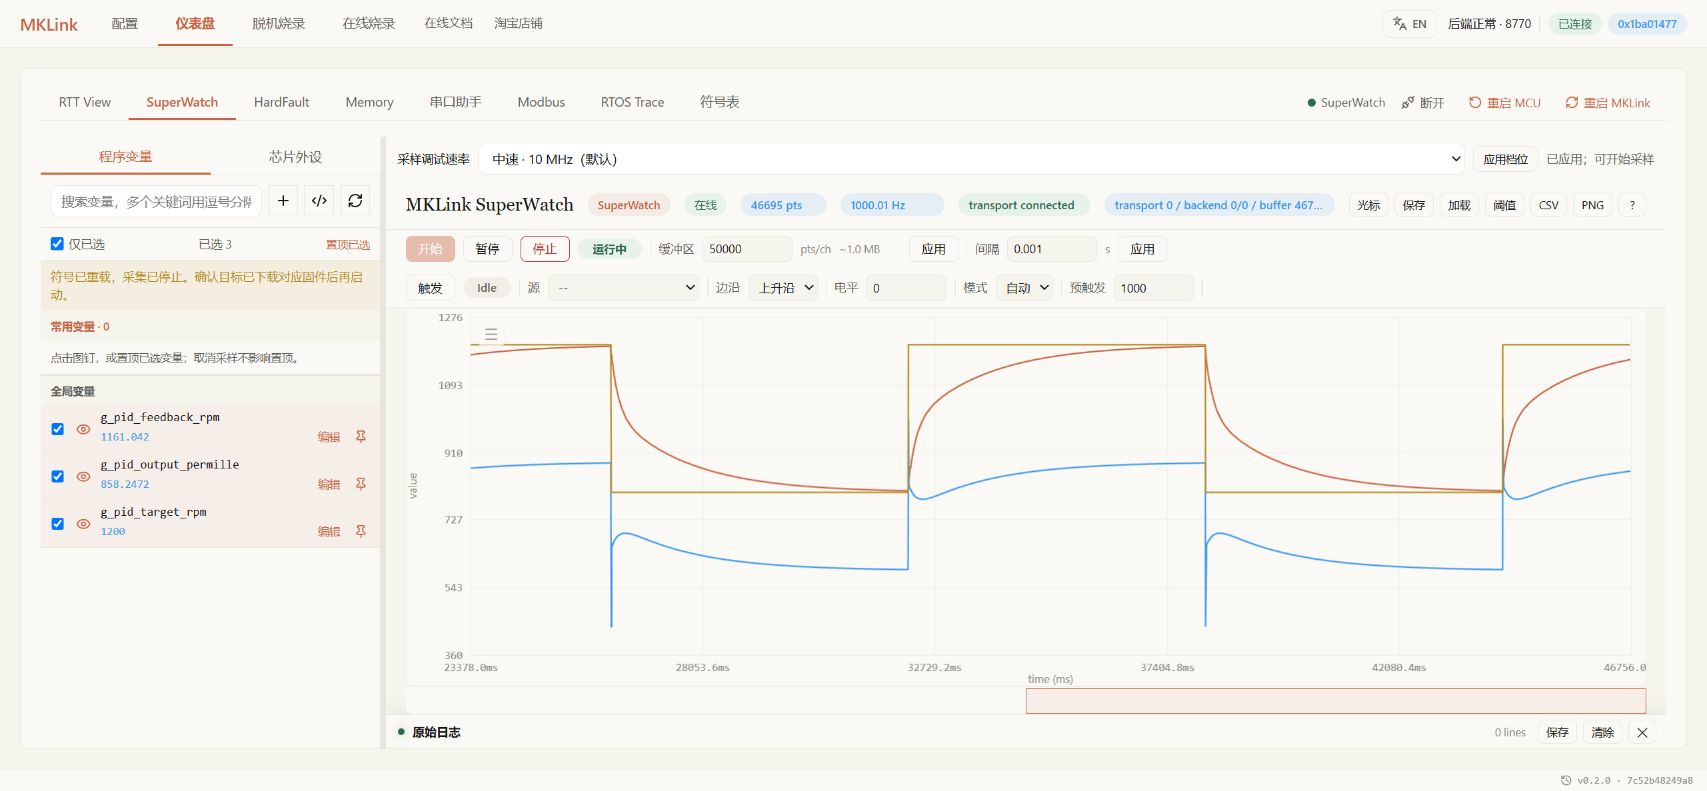
这是 STM32 板上运行的 PID 演示模型,不驱动真实电机。
先看清一次响应
打开 仪表盘 → SuperWatch,选择这三个变量。日常观察可以从 10 MHz、1 ms 间隔开始,再按控制周期调整。让曲线覆盖目标改变到反馈稳定的完整过程,保存 CSV 和截图。
实际采集速度看页面和数据,不能直接拿设置的间隔倒数当结果。四档持续性能见STM32 实测;多变量应看每秒完整更新的组数。
比较什么,先说清楚
| 关心的问题 | 曲线上看什么 |
|---|---|
| 跟得够不够快 | 目标跳变后,反馈多久进入约定误差范围 |
| 有没有冲过头 | 反馈超过目标的幅度 |
| 稳住以后准不准 | 稳定后的误差和波动 |
| 输出是不是不够了 | 是否长时间停在限幅值 |
帮我算过冲和稳定时间,稳定时间按进入并保持在目标值 ±5% 内统计。
改一次,再用同样条件比较
保留当前参数,给我一个小幅调整方案。改完用同样的目标变化再看一次,没改善就恢复。
保持目标、负载、采样条件和判断标准一致,一次只改一项。临时写入后回读确认,确定有效再保存到工程里。
用在 FOC 工程里
可以先看电流给定与反馈,再看速度给定与反馈,同时保留输出限幅和保护状态。真实电机要先明确允许的参数范围、负载、过流保护和停止条件,再让 AI 执行调整。