MKLink x 先楫MCU:30MHz JTAG + AI驱动,为调试和数据流监控带来无与伦比的体验
632.49 KiB/s 固件写入。10.56 万次/秒单变量持续采集。0.903 MiB/s 连续内存读取。
8 MiB 大固件,12.952 秒写完;擦除、写入、完整校验,58.492 秒全部完成。
这是 HPMLink V4 在先楫 HPM6E80 开发板上使用 30 MHz JTAG 的实测数据。高速下载让你更快验证改动,实时波形帮助你判断程序表现。需要自动化时,可以通过 MKLink 调用 AI 完成采集和分析,在 Web GUI 中查看同一轮测试的结果。
01|性能,直接看数据
带图片、字库和界面资源的大工程,下载速度决定了每次改动要等多久。把 8 MiB 镜像放进 MKLink U 盘,下载器在本地完成擦除、编程和校验:
| 30 MHz · 8 MiB 大固件 | 实测速度 | 耗时 |
|---|---|---|
| 写入 | 632.49 KiB/s | 12.952 s |
| 擦除+写入 | 181.69 KiB/s | 45.088 s |
| 擦除+写入+完整校验 | 140.05 KiB/s | 58.492 s |
| 擦除(单独计时) | — | 32.136 s |
| 完整校验(单独计时) | — | 13.404 s |
HPM6E00EVK,HPM SDK 1.12.1。写入包含文件读取、数据传输、ROM 编程及进度刷新;校验单独计时。复制镜像、初始化另计。KiB = 1024 字节。
30 MHz 有实际引脚波形作证。逻辑分析仪选中的 JTAG 数据移位周期为 34 ns,读数约 29.41 MHz:
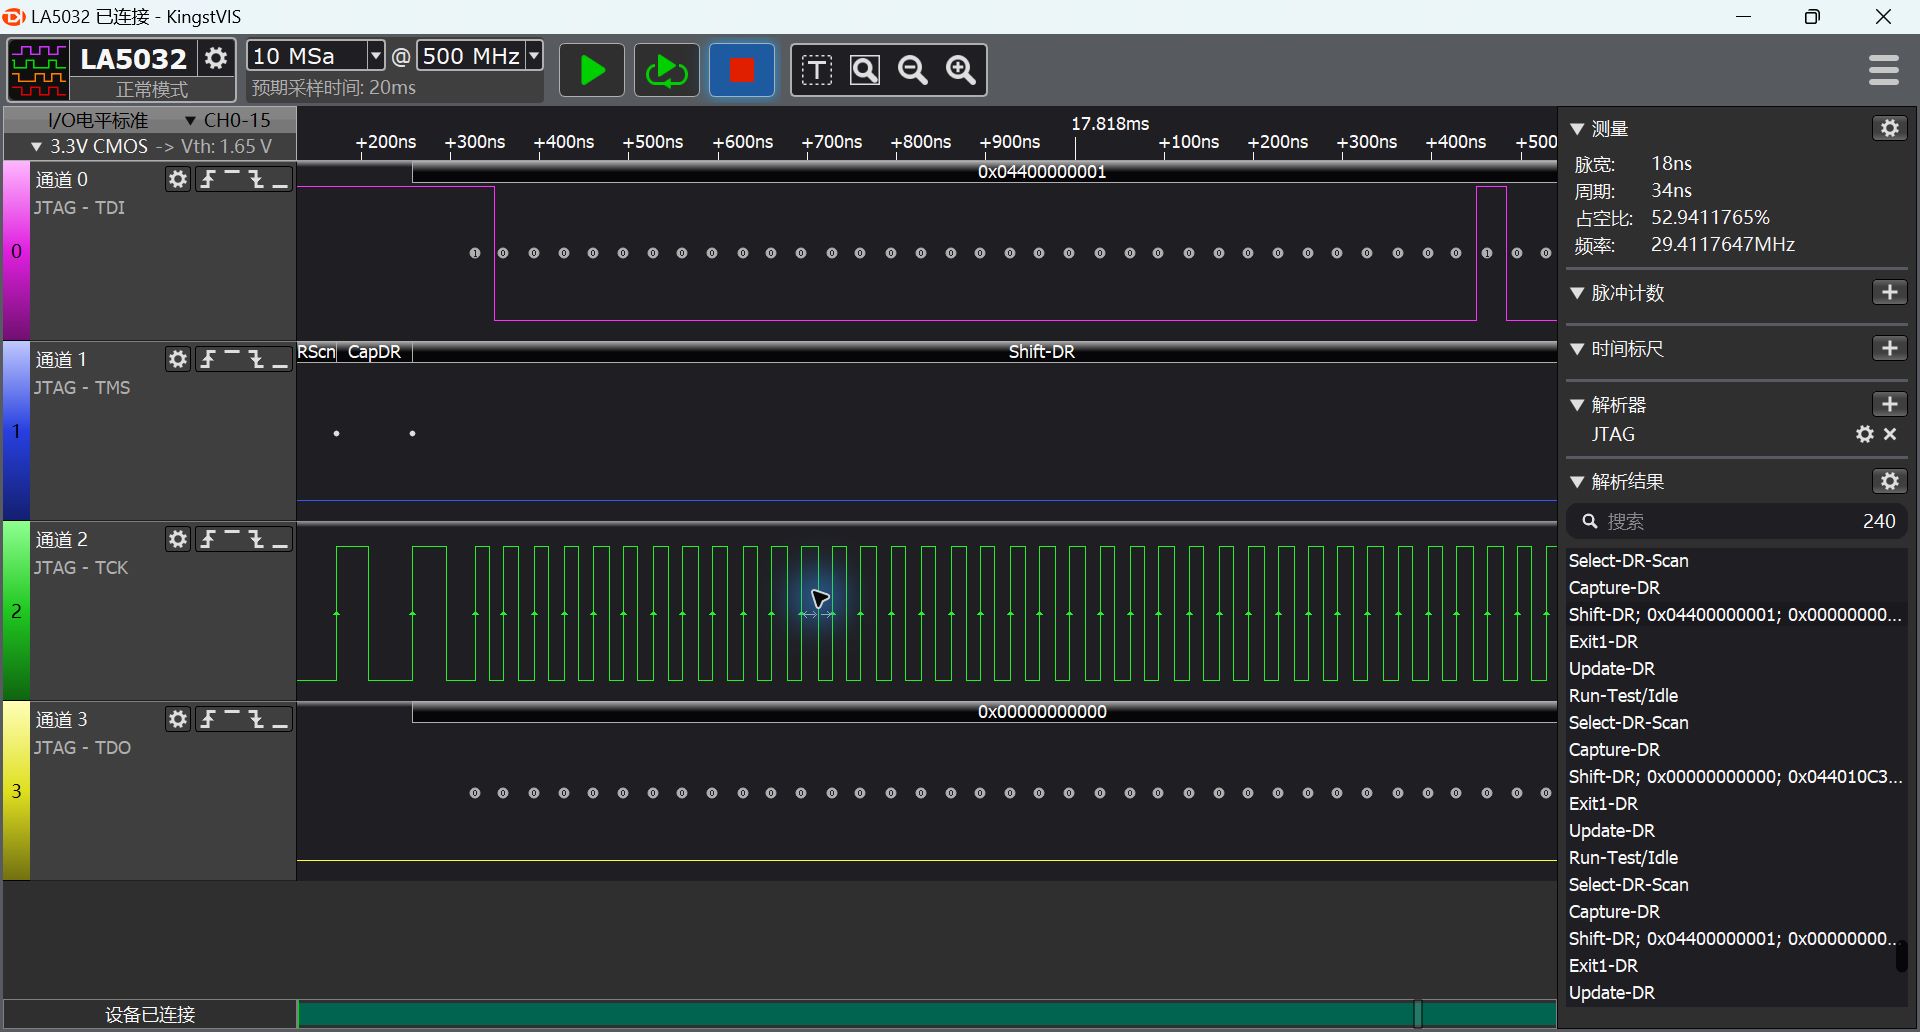
分析仪采样率 500 MSa/s,单周期读数受 2 ns 时间分辨率影响。
固件跑起来之后,高速链路继续用于观察数据。四路正弦波依次错开 90°,在 SuperWatch 中同时展开:
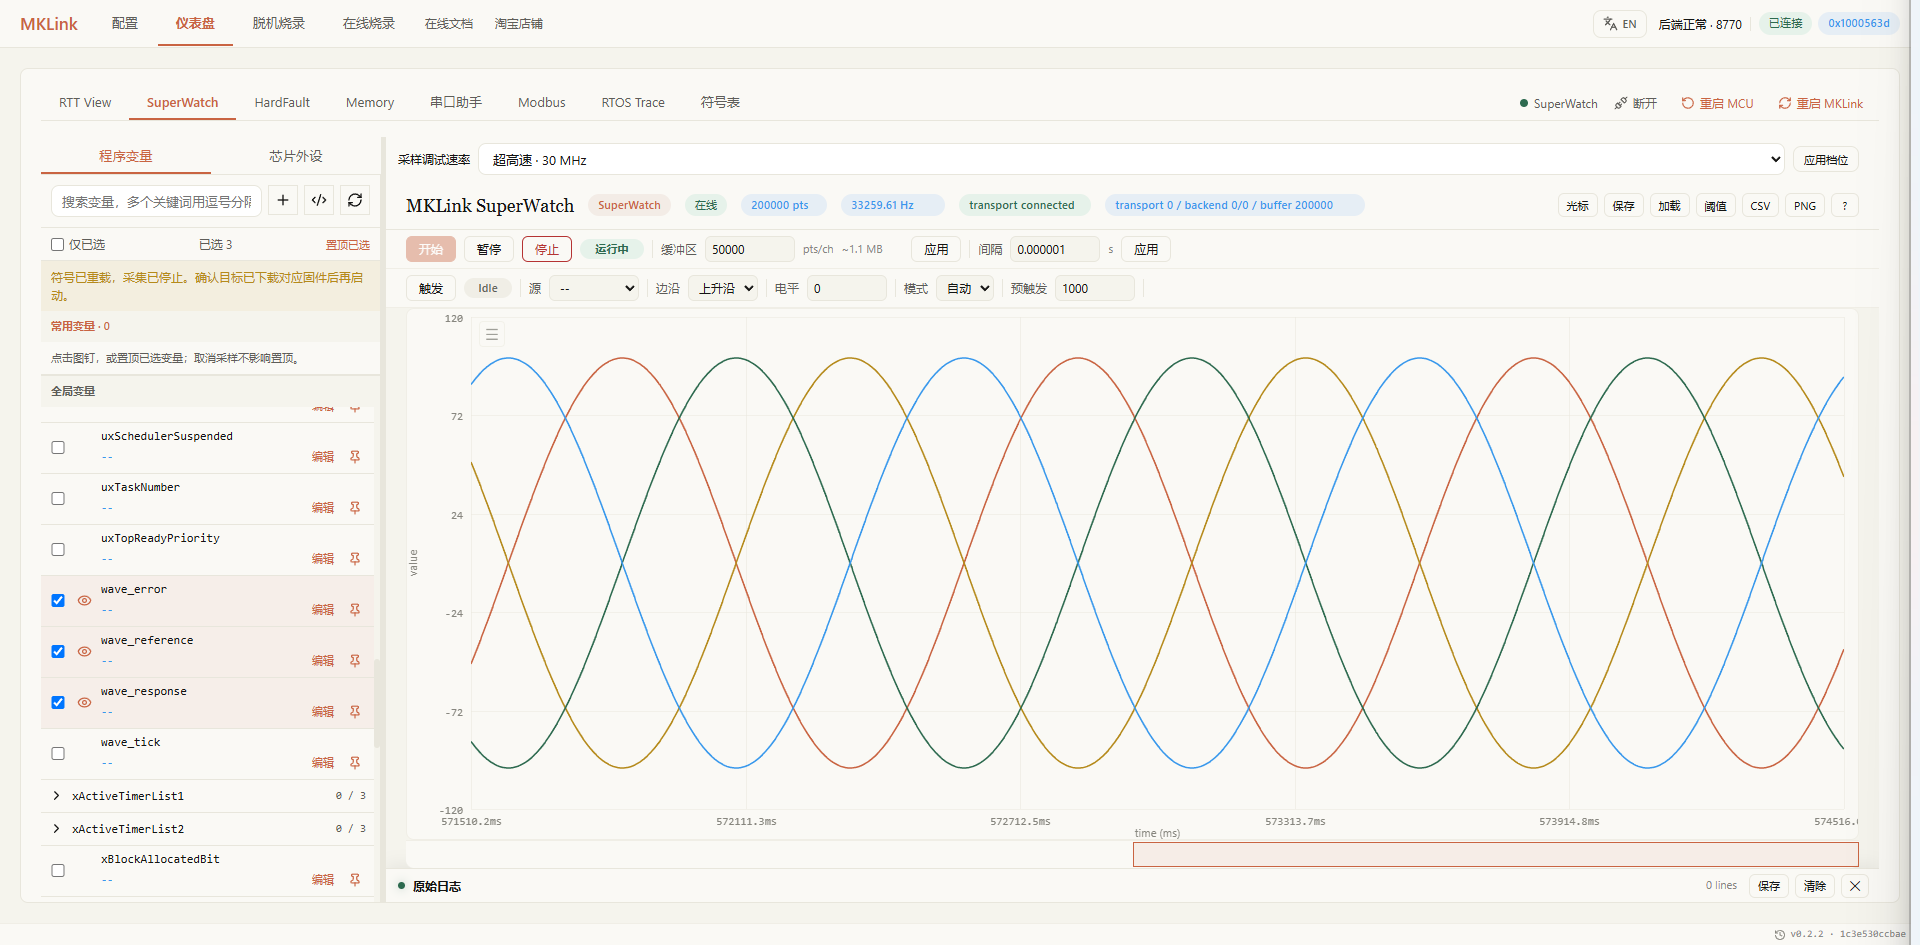
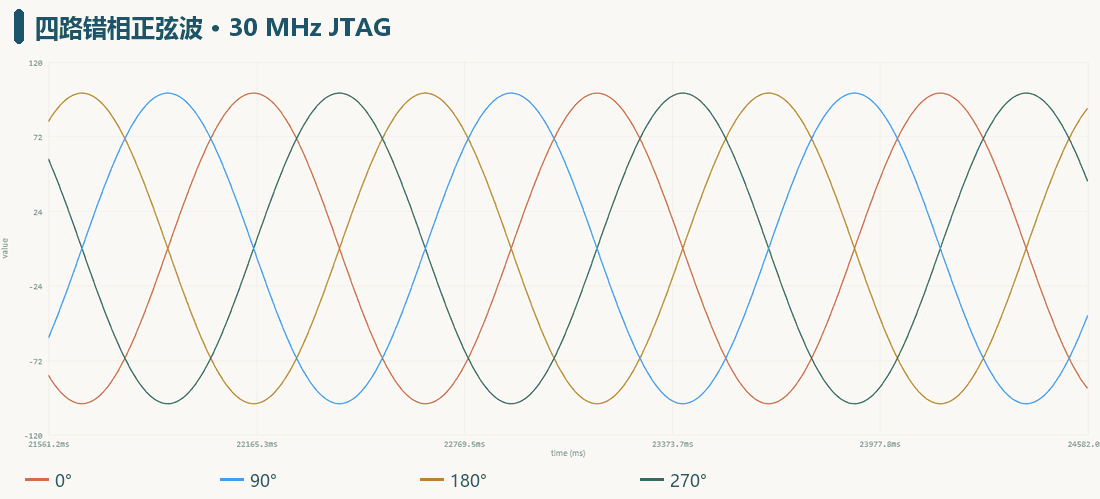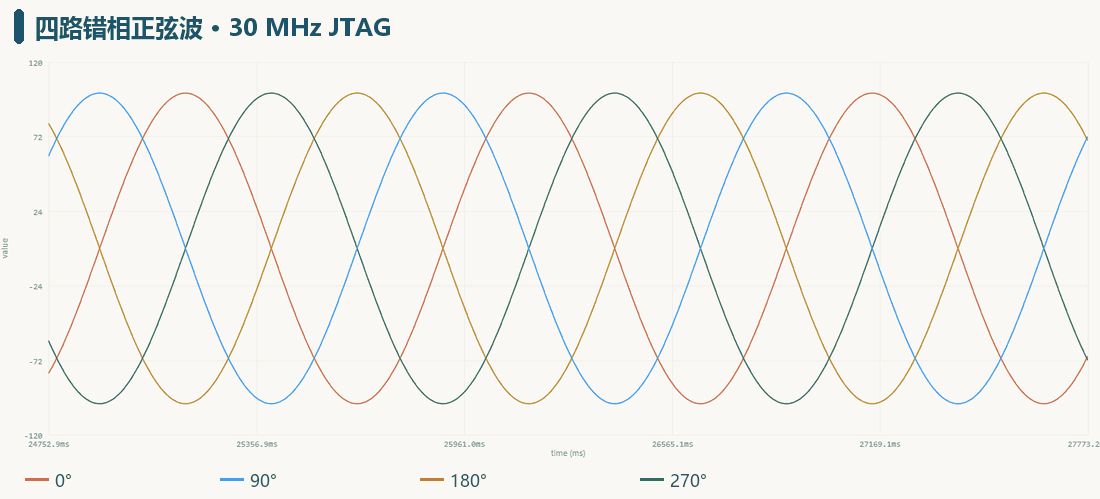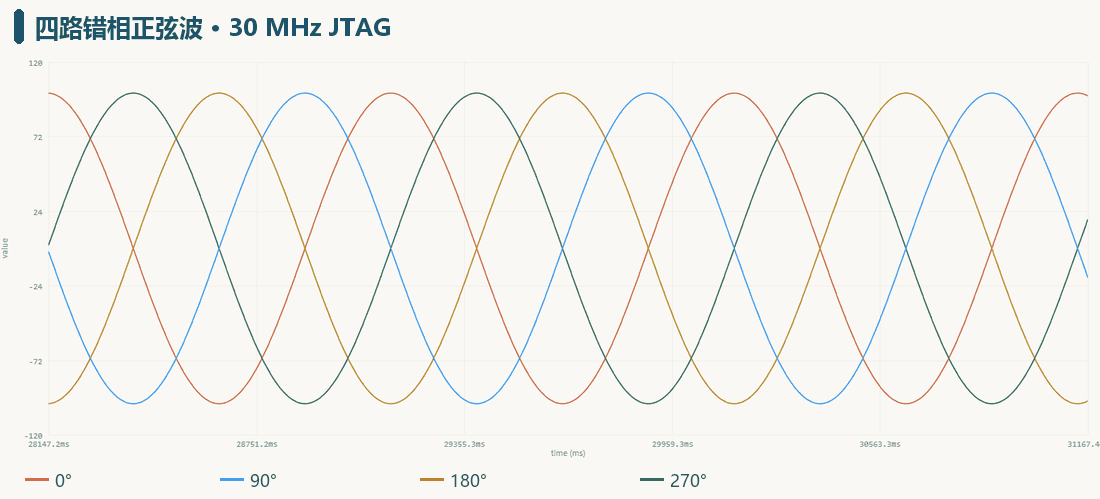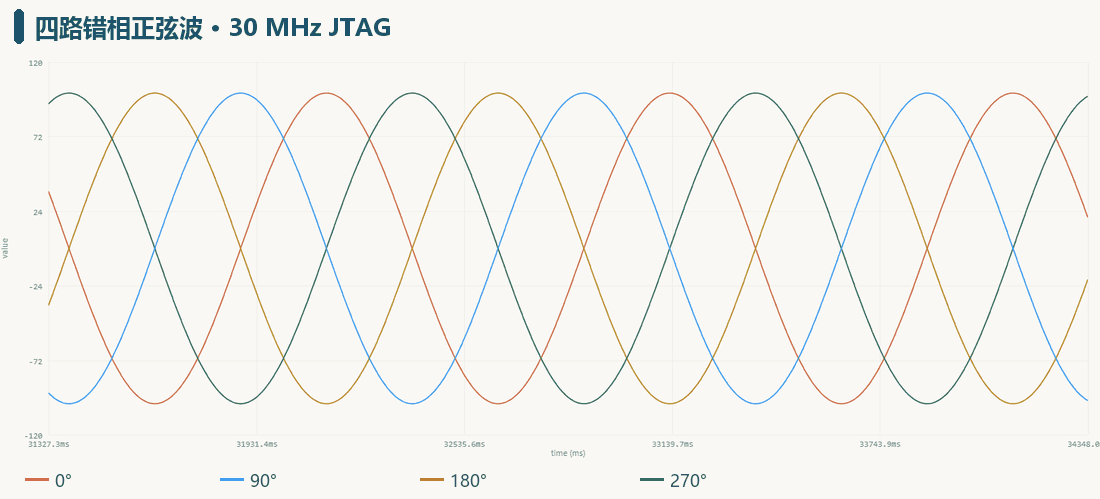 四条曲线来自 HPM6E80 每毫秒更新的真实变量,四路持续接收约 3.30 万组/秒。你可以直接在网页观察,也可以让 AI 订阅同一条数据流,辅助分析。
| 30 MHz 下的实时读取 | 主机持续接收性能 |
|---|---|
| 单个 4 字节变量 | 105,626 次/秒 |
| 三个 float 变量 | 约 4.3 万组/秒 |
| 四路错相正弦波 | 约 3.30 万组/秒 |
| 连续 4 KiB 内存块 | 0.903 MiB/s |
单变量、多变量和整块内存,各自按完整记录统计。更密的采样便于检查短暂变化,连续记录则方便你回看过程、比较不同方案。
更少的等待,更专注的创新。 从修改代码到验证结果,MKLink 缩短了下载与取数的等待,也让你能在同一个界面检查运行状态。高性能的价值,是让工程师更快验证想法,把时间用在设计和改进上。
02|你定目标,用 AI 辅助调参
MKLink 提供桌面安装版和 Web GUI。你可以独立使用界面完成调试,也可以在调试过程中调用 AI,协助处理数据和执行重复操作。
GUI 后端持有设备连接,你让 AI 订阅同一条数据流,就能一边观察波形,一边获取分析结果。测试目标、允许修改的参数和验收要求由你确定。提示词就是这份任务说明,写清工程路径、变量和要求即可,例如:
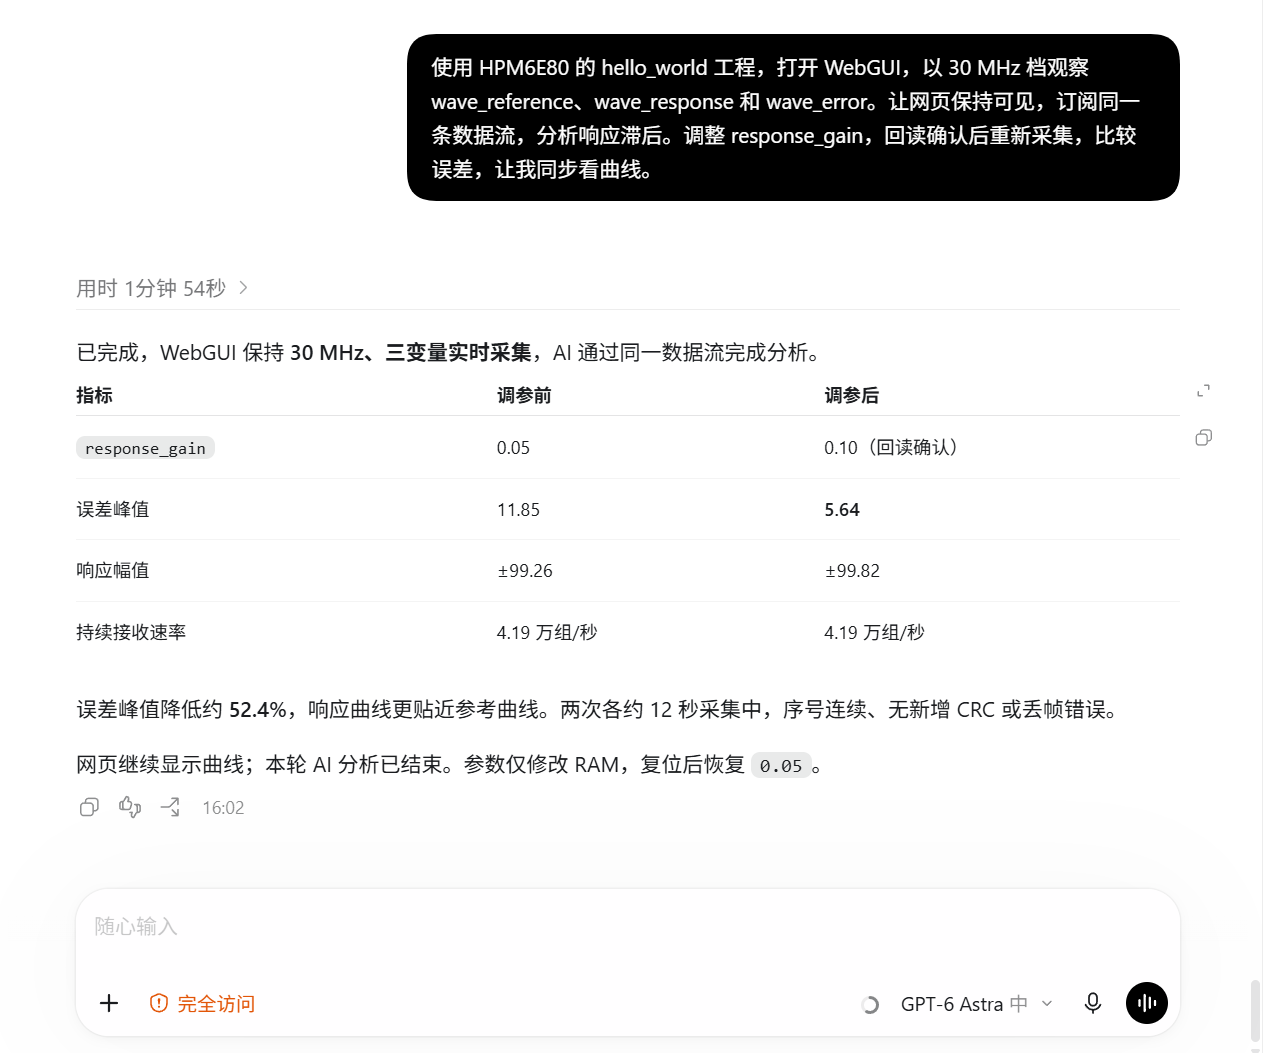
对话实录从默认系数 0.05 调到 0.10,误差下降 52.4%;下方 GIF 展示的是从 0.01 调到 0.10 的另一轮演示。
下面这段 GIF 来自 Chrome 中真实运行的 SuperWatch。橙色是参考值,蓝色是响应值,黄色是误差。本例要求 AI 改善响应滞后:调参后蓝线更接近参考值,黄色误差曲线的幅度随之缩小。
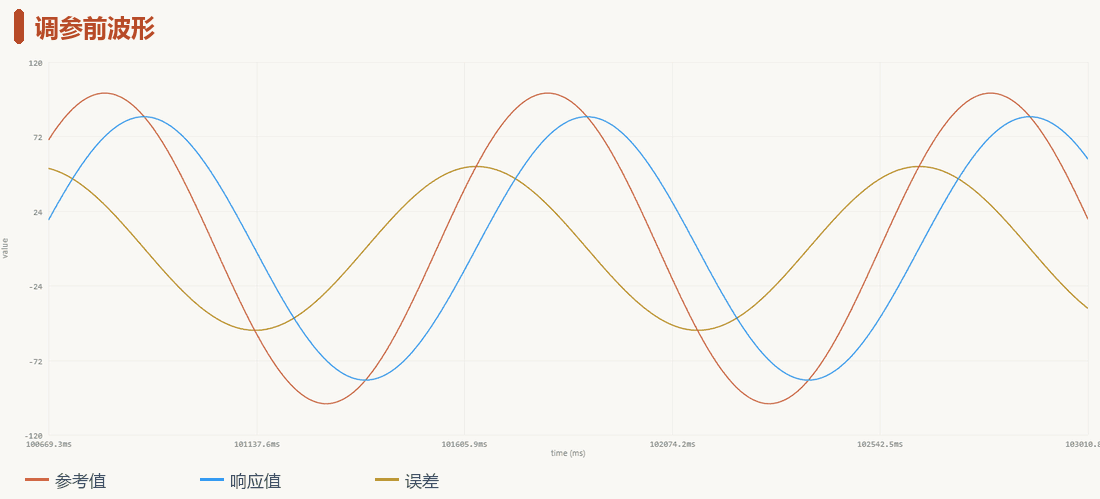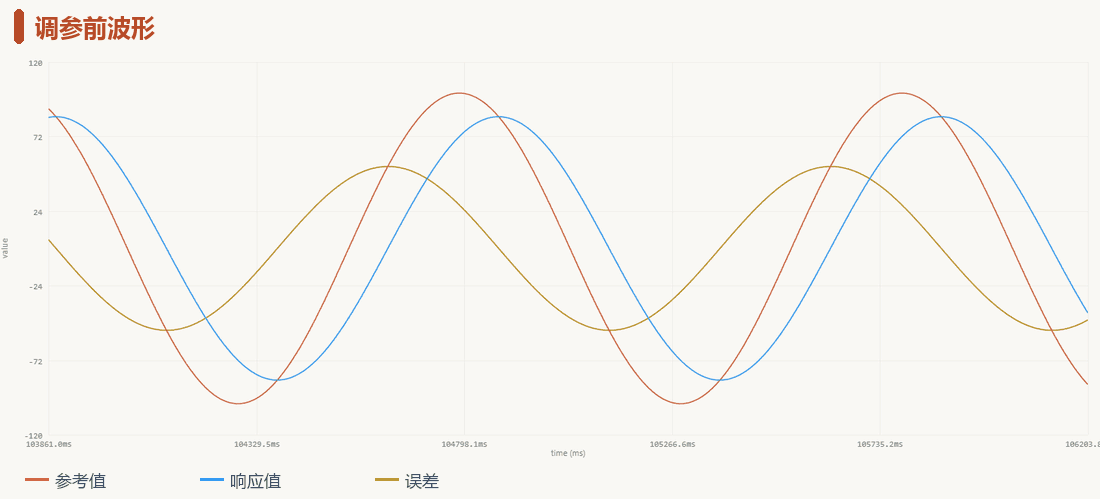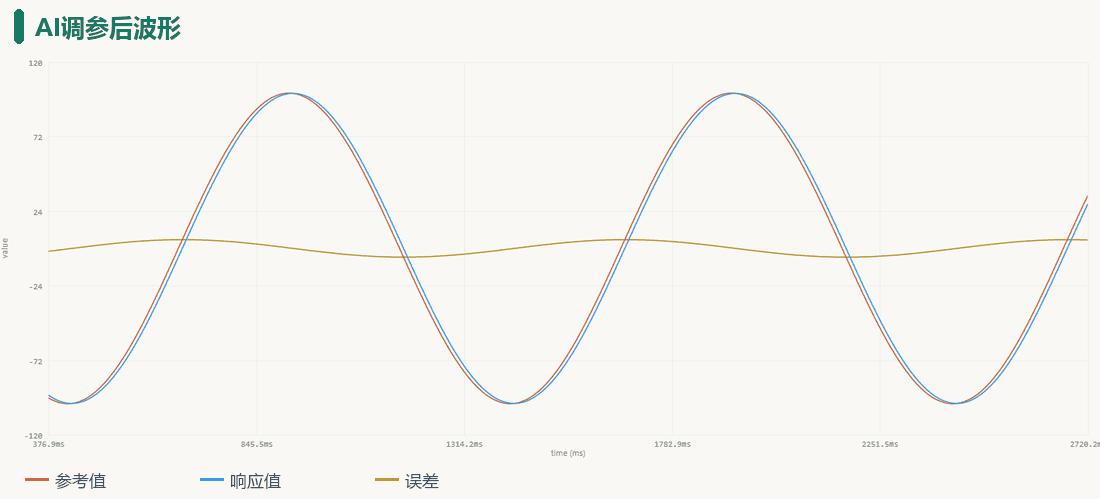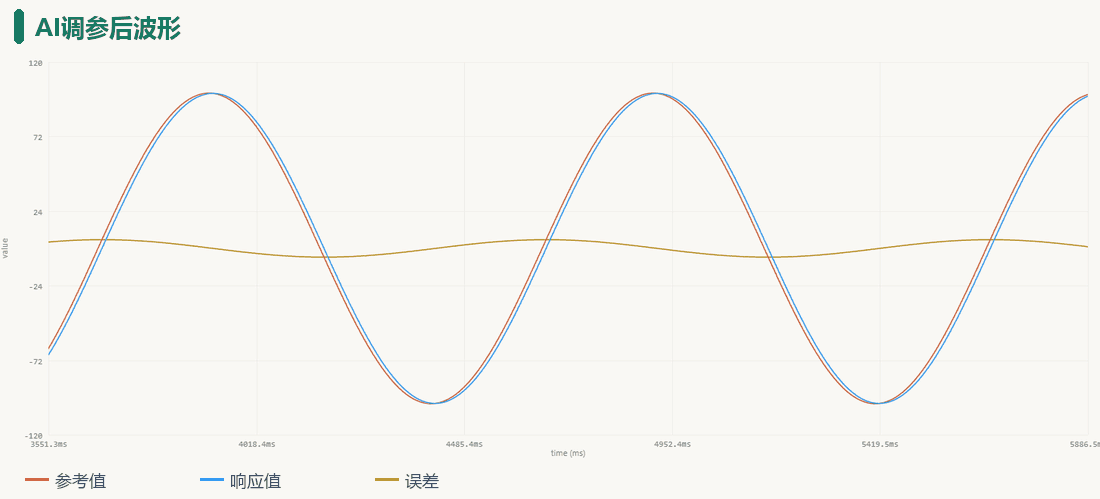
橙色标题是调参前,绿色标题是 AI 调参后;两段为真实采集片段,按正常速度播放。
这个 HPM6E80 例程每 1 ms 更新一次:参考值是一条幅值 ±100、频率 1 Hz 的正弦波,响应值按 response_gain 追踪它。网页与 AI 使用同一条实时数据流,你可以直接用波形核对分析结论。
按照本轮测试要求,AI 先分析 response_gain = 0.01 时的数据,再将它设为 0.10,重新采集核对:
| 实际观测 | 调参前 | 调参后 |
|---|---|---|
| 响应幅值 | 约 ±84.79 | 约 ±99.82 |
| 误差峰值 | 52.74 | 5.64 |
误差峰值降低约 89.3%。 两段各约 12 秒的数据,AI 分别收到 50.7 万组和 51.2 万组记录,序号连续。这里约 4.3 万组/秒是读取速率,例程自身仍按 1 kHz 更新。
你可以把反复采集、误差计算和参数回读交给 AI,直接在网页上检查效果。发现新的问题,随时调整测试要求,例如:“换成阶跃输入,再检查过冲。”减少导出文件、整理数据的操作,就能更快比较方案。
MKLink 为这种协作提供了对人和 AI 都友好的调试底座:你用界面观察和操作,用 AI 扩展自动化能力,两者共享数据与工程上下文。你可以按自己的工作习惯,决定哪些步骤亲自完成,哪些交给 AI。
03|工程师常用的工作流,一个 Skill 接着做
RTT:日志和指令双向走
打开 RTT View,直接看启动信息、运行计数和业务日志。本例发送 HPM_OK,目标返回 echo: HPM_OK,不用占用额外业务串口。
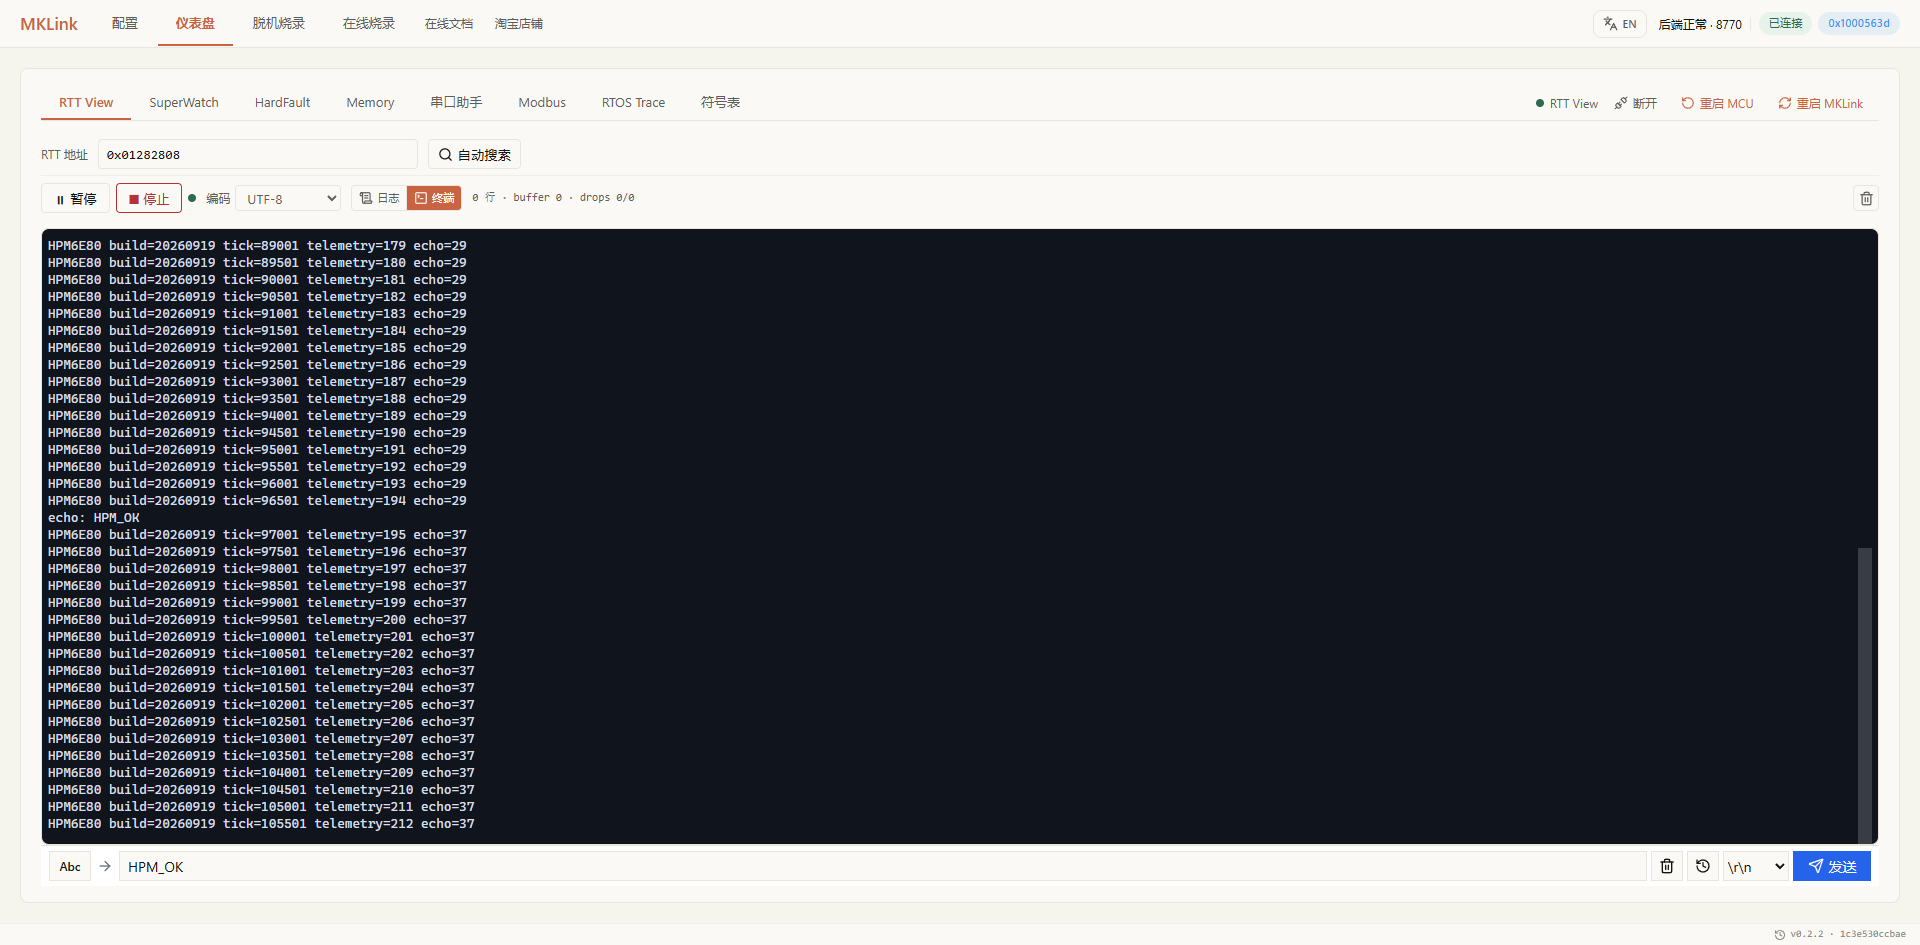
AI提示词:看一下启动日志,再发 HPM_OK,确认程序收到并回复了。
SystemView:哪个任务占了时间,一眼看清
例程接入 FreeRTOS 和 SystemView,RTOS Trace 展示 Wave、Telemetry、RttEcho 等任务的运行片段。你可以在时间线上检查调度情况,也可以让 AI 分析事件数据,辅助定位任务间的影响。
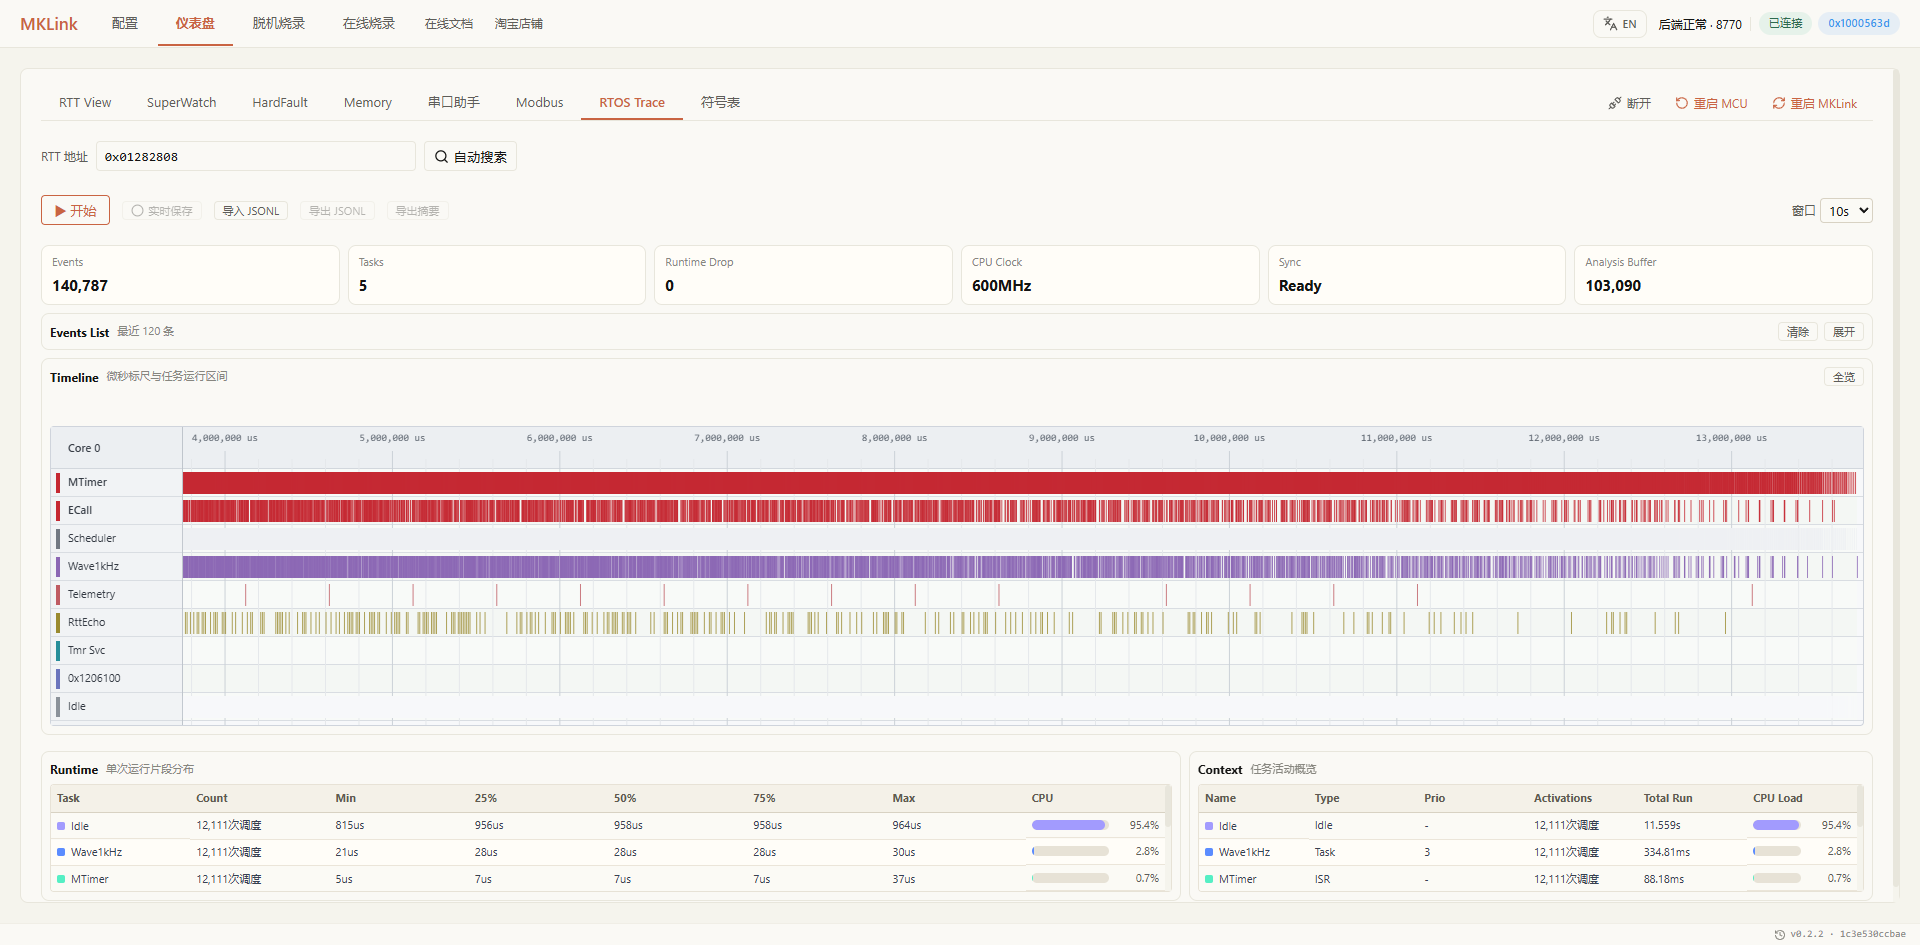
AI提示词:采一段任务时间线,检查波形任务和日志任务有没有互相影响。
在线烧录、脱机烧录、内存查看
在线烧录选择 HPM6E80 和对应板卡,通过 HPM ROM API 下载,无需寻找 FLM。需要重复烧录时,将镜像和配置部署到下载器 U 盘;需要检查缓冲区时,打开 Memory 查看原始字节。
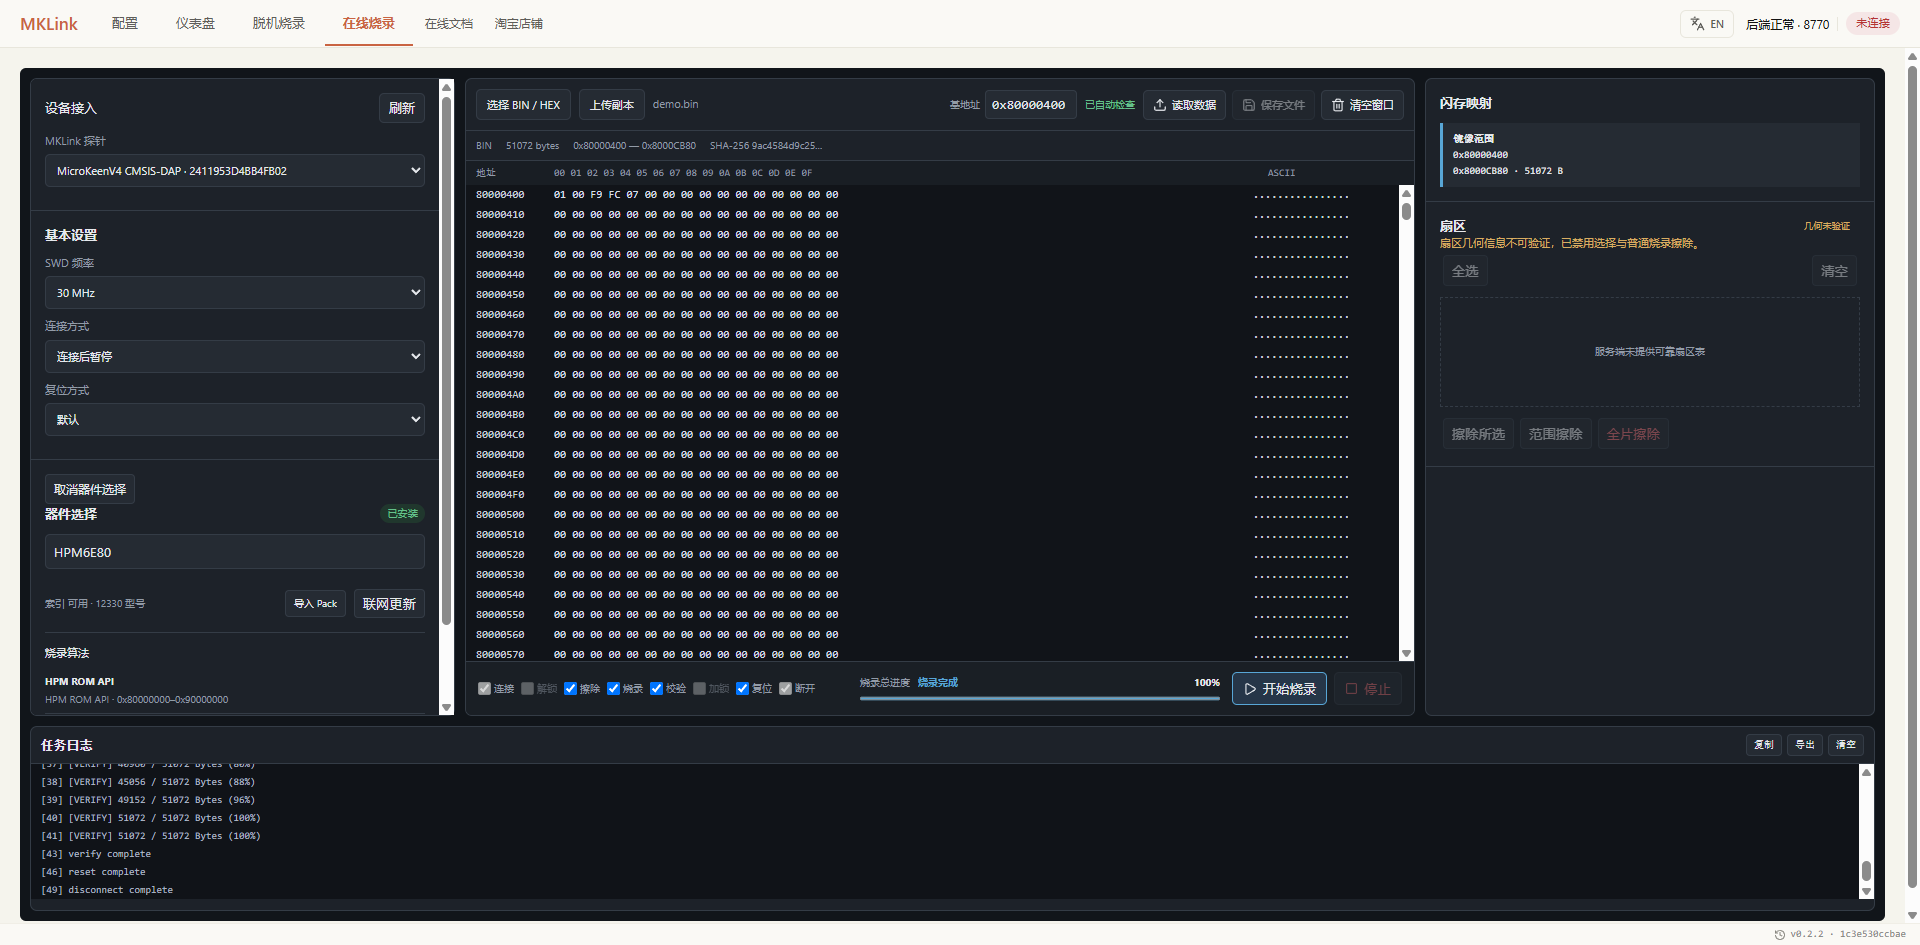
AI提示词:下载当前程序并校验,检查系统节拍是否在走,再把它保存成脱机任务。
这些操作沿用同一份工程上下文。下载后,你可以接着检查内存、查看日志;需要批量验证时,再让 AI 按要求执行。减少工具切换和信息搬运,调试过程也更连贯。
MKLink 将高速链路、可视化界面和 AI 接口集成到一套工作流里,让你既能直接掌控调试过程,也能方便地使用自动化。安装 MKLink Skill,从自己工程中的一项重复工作开始,把更多精力留给产品设计与创新。